Génie mécanique
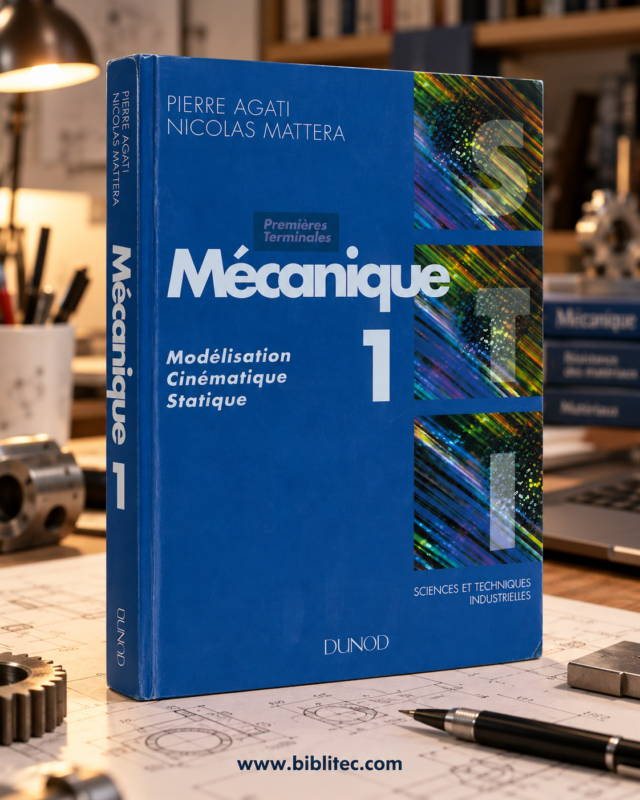
Mécanique 1 : Modélisation, cinématique et statique
Oct
Mécanique 1 : Modélisation, cinématique et statique
La Mécanique 1 : Modélisation, cinématique, statique constitue une introduction aux outils fondamentaux utilisés pour comprendre le fonctionnement des systèmes mécaniques. Derrière ces trois termes se trouve une démarche essentielle en sciences de l’ingénieur : représenter un système réel par un modèle suffisamment simple pour pouvoir étudier ses mouvements puis déterminer les actions mécaniques auxquelles il est soumis.
Le titre correspond également à un ouvrage de Pierre Agati et Nicolas Mattera, publié par Dunod dans la collection consacrée aux sciences et techniques industrielles. Une édition de 1994 est référencée avec 326 pages et l’ISBN 978-2-10-002047-8. Maktabati
Même si ce manuel appartient à une génération antérieure de programmes scolaires, les bases qu’il évoque restent centrales en mécanique : solides, repères, liaisons, degrés de liberté, vitesses, torseurs, actions mécaniques et conditions d’équilibre.
Qu’est-ce que la modélisation mécanique ?
La modélisation mécanique consiste à remplacer un système réel, souvent complexe, par une représentation simplifiée permettant de l’étudier mathématiquement.
Une machine réelle possède des jeux, des frottements, des déformations, des défauts géométriques et des surfaces qui ne sont jamais parfaitement idéales. Une première étude mécanique ne peut généralement pas prendre immédiatement tous ces phénomènes en compte.
On construit donc un modèle reposant sur certaines hypothèses.
Dans une modélisation cinématique classique, les pièces sont généralement assimilées à des solides indéformables, les surfaces sont considérées comme géométriquement parfaites et les liaisons sont représentées par des modèles normalisés. Ce type d’hypothèses est également utilisé dans les enseignements actuels de mécanique des mécanismes. Editions Ellipses
Prenons une porte. Dans la réalité, ses charnières comportent des jeux, les matériaux se déforment légèrement et les surfaces présentent des imperfections. Pour étudier son mouvement, on peut cependant considérer la porte comme un solide indéformable relié au mur par une liaison autorisant principalement une rotation.
Le modèle perd certains détails mais rend le fonctionnement immédiatement analysable.
Pourquoi modéliser un mécanisme ?
Un mécanisme est constitué de plusieurs pièces organisées pour produire un mouvement ou transmettre un effort. La modélisation permet d’identifier les pièces utiles à l’étude et les relations qui existent entre elles.
Elle sert notamment à déterminer :
- quels mouvements sont possibles ;
- quels mouvements sont interdits ;
- comment une pièce se déplace par rapport à une autre ;
- quelles liaisons composent le mécanisme ;
- quels efforts peuvent être transmis ;
- si le système peut être en équilibre.
La qualité du modèle dépend donc directement de l’objectif de l’étude.
Un ingénieur qui étudie la trajectoire d’un bras robotisé ne choisira pas nécessairement le même niveau de modélisation qu’un ingénieur chargé de calculer les contraintes dans ses axes.
Les solides et les classes d’équivalence cinématique
La première étape consiste souvent à identifier les différentes pièces du système.
Certaines pièces sont assemblées de manière à ne présenter aucun mouvement relatif entre elles. Du point de vue de la cinématique, elles peuvent alors être regroupées dans une même classe d’équivalence cinématique.
Cette simplification évite de représenter chaque vis, écrou ou élément de fixation séparément lorsque ceux-ci se comportent comme un seul ensemble rigide.
On obtient ainsi quelques solides ou groupes de solides significatifs que l’on peut nommer S0, S1, S2, etc.
S0 représente fréquemment le bâti ou la partie considérée comme fixe.
Comprendre les liaisons mécaniques
Une liaison mécanique décrit les mouvements relatifs possibles entre deux solides.
Un solide entièrement libre dans l’espace possède six possibilités élémentaires de mouvement : trois translations et trois rotations.
Une liaison supprime certaines de ces possibilités.
On parle alors de degrés de liberté.
Une liaison pivot idéale, par exemple, autorise essentiellement une rotation autour de son axe. Une liaison glissière autorise une translation suivant un axe. Un encastrement ne permet aucun mouvement relatif.
La notion de liaison appartient au modèle mécanique : elle ne doit pas être confondue avec la solution technologique utilisée pour la réaliser. Un guidage en rotation peut ainsi être obtenu avec différents montages de roulements tout en étant représenté par le même modèle cinématique global.
Les principales liaisons à connaître
Parmi les modèles fréquemment rencontrés figurent :
| Liaison | Mouvement caractéristique |
|---|---|
| Encastrement | Aucun mouvement relatif |
| Pivot | Une rotation |
| Glissière | Une translation |
| Pivot glissant | Une rotation et une translation suivant le même axe |
| Rotule | Trois rotations |
| Appui plan | Deux translations dans le plan et une rotation normale au plan |
| Hélicoïdale | Rotation et translation couplées |
Le choix du bon modèle est essentiel. Une erreur sur une liaison entraîne ensuite des erreurs dans le nombre de degrés de liberté, le schéma cinématique et les calculs.
Qu’est-ce qu’un schéma cinématique ?
Un schéma cinématique est une représentation simplifiée d’un mécanisme mettant en évidence les solides, leurs liaisons et les mouvements relatifs possibles, sans reproduire tous les détails de construction.
Il permet donc de comprendre rapidement l’architecture fonctionnelle d’une machine.
On ne dessine pas nécessairement les roulements, vis, clavettes, carters ou formes exactes des pièces. On représente essentiellement les groupes cinématiques et leurs liaisons.
La série de normes ISO 3952 définit des symboles graphiques destinés aux schémas cinématiques. L’ISO indique que la partie ISO 3952-1:1981, confirmée lors de sa révision en 2024, reste publiée et concerne notamment les mouvements, liaisons et éléments utilisés dans ces représentations. ISO
Du mécanisme réel au schéma cinématique
Une méthode simple consiste à procéder dans cet ordre :
- identifier le bâti ;
- repérer les pièces ayant un mouvement relatif ;
- regrouper les pièces solidaires ;
- déterminer les contacts entre ensembles ;
- identifier le modèle de chaque liaison ;
- positionner les axes et directions caractéristiques ;
- construire le graphe des liaisons ;
- réaliser le schéma cinématique.
Cette démarche oblige à comprendre le fonctionnement avant de commencer les calculs.
Le graphe des liaisons
Avant le schéma cinématique, le graphe des liaisons constitue souvent une représentation très efficace.
Chaque solide ou classe d’équivalence est représenté par un sommet. Chaque liaison mécanique entre deux solides devient une connexion entre deux sommets.
Le graphe permet de visualiser immédiatement l’organisation du mécanisme et d’identifier les chaînes de solides, les cycles et certaines associations de liaisons.
La modélisation cinématique des mécanismes s’appuie précisément sur l’identification des pièces et de leurs liaisons. Wikipedia
Cinématique : étudier les mouvements sans s’intéresser aux forces
La cinématique étudie le mouvement des solides sans chercher, dans un premier temps, à déterminer les causes de ce mouvement.
Elle s’intéresse principalement à la position, aux trajectoires, aux vitesses et aux accélérations.
Cette distinction est fondamentale.
Si l’on étudie un piston dans un moteur, la cinématique peut déterminer comment sa position évolue en fonction de la rotation du vilebrequin. La question de l’effort exercé par les gaz sur le piston appartient à une autre partie de la mécanique.
Position, vitesse et mouvement relatif
Dans un mécanisme, le mouvement est toujours défini par rapport à une référence.
On peut ainsi étudier :
- le mouvement de S1 par rapport au bâti S0 ;
- le mouvement de S2 par rapport à S1 ;
- la vitesse d’un point A appartenant à S2 par rapport à S0.
Cette notation relative est indispensable dès qu’un mécanisme comporte plusieurs pièces mobiles.
Le torseur cinématique
Le torseur cinématique est un outil mathématique utilisé pour représenter le mouvement instantané d’un solide par rapport à un autre.
Dans l’espace, il regroupe les composantes de la vitesse de rotation et celles de la vitesse d’un point choisi.
Les modèles pédagogiques présentent ainsi six composantes possibles correspondant aux trois rotations et aux trois translations élémentaires. Editions Ellipses
Pour une liaison donnée, certaines composantes sont nécessairement nulles parce que la liaison interdit les mouvements correspondants.
C’est ce qui rend le torseur particulièrement utile : il traduit directement les contraintes imposées par une liaison.
Exemple de liaison pivot
Considérons une liaison pivot d’axe x.
Le mouvement relatif est limité à une rotation suivant cet axe. Les translations sont bloquées et les rotations suivant les deux autres axes sont également interdites.
Le torseur cinématique reflète donc un seul degré de liberté.
Cette lecture permet ensuite de construire les équations cinématiques d’un mécanisme complet.
Composition des mouvements et liaisons équivalentes
Lorsqu’un mécanisme comporte plusieurs liaisons successives, il peut être nécessaire de déterminer le mouvement global entre le premier et le dernier solide.
Pour des liaisons en série, les torseurs cinématiques peuvent être composés afin de déterminer la liaison équivalente. Cette méthode est encore utilisée dans l’enseignement actuel de la cinématique des mécanismes. CodingSeb
La simplification doit cependant être utilisée avec discernement : supprimer un solide intermédiaire du modèle peut faire disparaître une information importante pour l’étude.
De la cinématique à la statique
La cinématique répond à la question : comment le mécanisme peut-il bouger ?
La statique pose une autre question : quelles actions mécaniques s’exercent sur le système lorsqu’il est en équilibre ?
Les deux domaines sont étroitement liés.
Une liaison qui interdit un mouvement est généralement capable de transmettre une action mécanique correspondant à cette contrainte dans le modèle d’une liaison parfaite.
Cette complémentarité explique pourquoi l’étude des liaisons constitue un socle commun à la cinématique et à la statique. Wikipedia
Qu’est-ce que la statique en mécanique ?
La statique étudie les systèmes mécaniques en équilibre et cherche notamment à déterminer les forces et les moments qui s’exercent sur eux.
Elle permet de calculer les réactions dans les liaisons, les efforts appliqués ou les conditions nécessaires au maintien de l’équilibre.
Un objet peut subir plusieurs actions tout en restant immobile si leurs effets se compensent.
La simple absence de mouvement ne signifie donc pas absence de forces.
Les actions mécaniques
Une action mécanique peut être représentée par :
- une force ;
- un moment ;
- ou, de manière plus générale, un torseur d’actions mécaniques.
La pesanteur, l’action d’un vérin, la réaction d’un support ou l’effort exercé par une pièce sur une autre sont autant d’exemples.
Le torseur des actions mécaniques
Comme le torseur cinématique représente un mouvement, le torseur d’actions mécaniques transmissibles permet de représenter les forces et les moments susceptibles d’être transmis par une liaison.
Sa forme dépend directement du modèle de liaison.
Une liaison pivot parfaite, par exemple, autorise une rotation selon son axe. Elle ne transmet donc pas de couple associé à ce mouvement libre dans le modèle idéal, mais peut transmettre d’autres composantes d’effort.
Cette correspondance entre mouvements autorisés et efforts transmissibles est une idée centrale de la mécanique des liaisons. Wikipedia
Le principe fondamental de la statique
Lorsqu’un solide est en équilibre dans un référentiel adapté à l’étude, les actions mécaniques qui lui sont appliquées doivent satisfaire les conditions d’équilibre.
Dans une étude spatiale complète, cela conduit à examiner l’équilibre des forces et celui des moments.
En pratique, la résolution suit souvent quatre étapes :
- isoler le système étudié ;
- dresser le bilan des actions mécaniques extérieures ;
- représenter ces actions dans un repère adapté ;
- écrire puis résoudre les équations d’équilibre.
L’étape d’isolement est particulièrement importante. Un calcul parfaitement exécuté donnera malgré tout un résultat faux si une action mécanique a été oubliée.
Exemple : étude simplifiée d’un levier
Prenons un levier articulé sur un bâti par une liaison pivot.
La modélisation commence par identifier le bâti et le levier comme deux solides distincts.
La liaison pivot définit le mouvement relatif possible. La cinématique permet donc d’identifier la rotation du levier.
Pour réaliser une étude statique, on isole ensuite le levier et on recense les actions extérieures : charge appliquée, effort de commande éventuel et réaction de la liaison avec le bâti.
Les équations d’équilibre permettent alors de rechercher les inconnues.
Cet exemple montre la continuité entre modélisation, cinématique et statique : ce ne sont pas trois disciplines isolées mais trois étapes complémentaires d’une même analyse.
Les erreurs courantes en modélisation cinématique et statique
La difficulté principale n’est pas toujours le calcul. Elle vient souvent du passage entre le système réel et son modèle.
Une première erreur consiste à reproduire trop fidèlement la machine. Un schéma cinématique n’est pas un dessin industriel détaillé.
À l’inverse, une simplification excessive peut faire disparaître une liaison importante.
Autre confusion fréquente : mélanger pièce réelle et liaison théorique. Un roulement n’est pas automatiquement une « liaison pivot » dans toutes les situations. C’est l’association des composants et le comportement global recherché qui déterminent le modèle pertinent.
Le choix du point de réduction d’un torseur et du repère est également important. Une écriture réalisée dans un repère mal adapté peut rendre un problème simple beaucoup plus difficile à lire.
Une méthode efficace pour apprendre la mécanique
La mémorisation des tableaux de liaisons ne suffit pas.
Pour progresser, il est préférable de travailler toujours dans le même ordre : observer le système, définir les solides, identifier les contacts, choisir les liaisons, construire le graphe puis seulement effectuer les calculs.
Pour chaque liaison, il est utile de savoir répondre à trois questions :
Quel mouvement permet-elle ? Quel mouvement interdit-elle ? Quelles actions mécaniques peut-elle transmettre dans le modèle idéal ?
Cette méthode rend beaucoup plus naturelle la lecture des torseurs.
Les exercices doivent également être variés : mécanismes plans, systèmes spatiaux simples, leviers, vérins, transmissions, guidages en rotation ou en translation. L’objectif n’est pas seulement de résoudre une équation, mais de savoir créer le modèle adapté au problème.
Le manuel Mécanique 1 de Pierre Agati et Nicolas Mattera
Les références bibliographiques disponibles présentent Mécanique 1 : Modélisation, cinématique, statique comme un manuel destiné aux sciences et techniques industrielles. L’édition Dunod de 1994 est attribuée à Pierre Agati et Nicolas Mattera et comporte 326 pages. Biblio Catalogue
Une fiche libraire indique que l’ouvrage s’appuie notamment sur des chapitres structurés, des synthèses, des exercices, des applications industrielles et des solutions, avec également une approche faisant intervenir des logiciels. Librairie Mollat Bordeaux
Il faut toutefois distinguer le manuel historique des programmes actuels. Les appellations de filières et certains contextes pédagogiques ont évolué. En revanche, des notions telles que les liaisons mécaniques, les degrés de liberté, les schémas cinématiques et les torseurs restent des outils fondamentaux pour l’étude des mécanismes.
La normalisation des symboles cinématiques continue elle aussi d’exister : l’ISO indique que l’ISO 3952-1:1981 a été confirmée en 2024. ISO
Pourquoi ces notions restent indispensables
La modélisation, la cinématique et la statique forment un socle pour de nombreux domaines : conception mécanique, robotique, machines industrielles, automobile, maintenance, mécatronique ou calcul des structures.
Avant de dimensionner une pièce, il faut généralement comprendre les efforts qu’elle reçoit. Avant de déterminer ces efforts, il faut savoir comment elle est liée aux autres éléments. Et pour définir correctement les liaisons, il faut avoir construit un modèle cohérent du système.
Cette succession explique la logique du titre Mécanique 1 : Modélisation, cinématique, statique.
Maîtriser ces trois étapes permet de passer d’une machine réelle, visuellement complexe, à un problème mécanique clair, structuré et calculable.
Questions fréquentes
Quelle est la différence entre cinématique et statique ?
La cinématique étudie les mouvements, vitesses et trajectoires sans chercher directement leurs causes. La statique étudie les forces et moments appliqués à des systèmes en équilibre. Les deux utilisent cependant une même modélisation des solides et des liaisons mécaniques.
Qu’est-ce qu’un degré de liberté en mécanique ?
Un degré de liberté correspond à un mouvement indépendant qu’un solide peut effectuer par rapport à un autre. Dans l’espace, un solide totalement libre possède trois possibilités de translation et trois de rotation.
À quoi sert un schéma cinématique ?
Le schéma cinématique simplifie un mécanisme afin de montrer ses différents solides, leurs liaisons et les mouvements possibles. Il permet d’analyser le fonctionnement sans reproduire tous les détails technologiques de la machine.
Qu’est-ce qu’un torseur cinématique ?
Le torseur cinématique est une représentation mathématique du mouvement instantané d’un solide par rapport à un autre. Il combine notamment les informations de vitesse de rotation et de vitesse d’un point du solide.
Qui sont les auteurs de Mécanique 1 : Modélisation, cinématique, statique ?
L’édition Dunod 1994 visible dans plusieurs catalogues est attribuée à Pierre Agati et Nicolas Mattera. Elle comporte 326 pages et porte l’ISBN 978-2-10-002047-8. Maktabati
Le livre Mécanique 1 est-il encore utile aujourd’hui ?
Ses références pédagogiques correspondent à des programmes plus anciens, mais de nombreuses notions fondamentales restent pertinentes : modélisation des solides, liaisons, degrés de liberté, cinématique, actions mécaniques et statique. Il faut simplement compléter son utilisation par les programmes et normes correspondant au cursus actuel.
Quelle est la première étape pour analyser un mécanisme ?
Il faut d’abord identifier les différents solides ou classes d’équivalence cinématique puis déterminer les liaisons qui existent entre eux. Le graphe des liaisons et le schéma cinématique peuvent ensuite être construits avant de commencer les calculs.
⬇ Télécharger le PDF