Uncategorized, Génie électromécanique
Commande électronique des machines : 65 fiches-outils
Oct
La commande électronique des machines : comprendre et piloter les moteurs
La commande électronique des machines permet d’adapter le fonctionnement d’un moteur aux besoins d’une application : démarrer progressivement, maintenir une vitesse, régler un couple ou contrôler une position. Elle relie l’électrotechnique, l’électronique de puissance et l’automatique pour obtenir un mouvement maîtrisé.
Un moteur de convoyeur, une pompe et un axe de positionnement ne répondent pas aux mêmes contraintes. Le choix du moteur ne suffit donc pas : son alimentation, son convertisseur et sa stratégie de commande doivent être cohérents avec la charge entraînée.
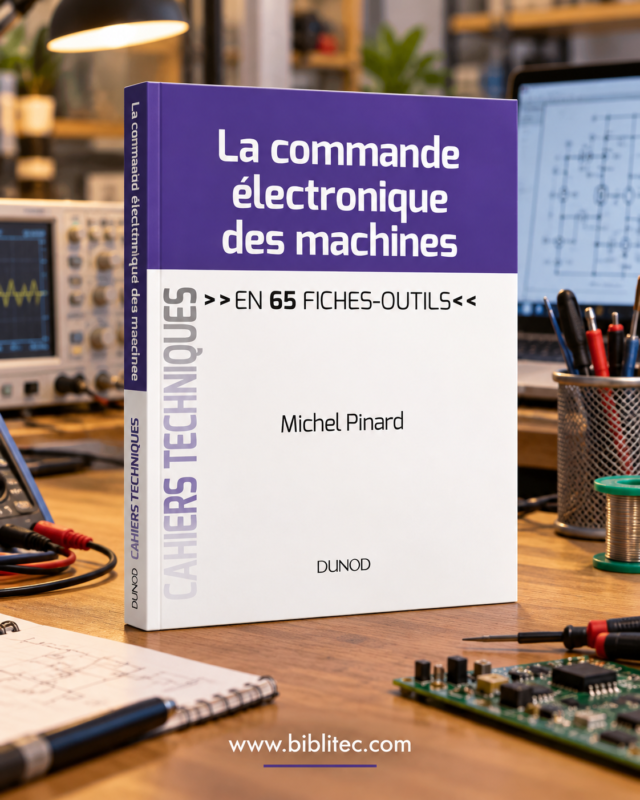
Le livre La commande électronique des machines — En 65 fiches-outils, de Michel Pinard, publié chez Dunod, aborde ces relations. Organisé en 65 fiches réparties dans 8 dossiers, il traite du contrôle et de la commande des machines électriques, avec une place accordée aux applications et à la simulation. Dunod
Présentation du livre de Michel Pinard
Cet ouvrage appartient à la collection Cahiers Techniques. Son format permet d’étudier une notion ciblée tout en conservant une vision d’ensemble des entraînements électriques.
| Caractéristique | Information vérifiée |
|---|---|
| Titre | La commande électronique des machines |
| Sous-titre | En 65 fiches-outils |
| Auteur | Michel Pinard |
| Éditeur | Dunod |
| Collection | Cahiers Techniques |
| Parution | Août 2013 |
| Nombre de pages | 416 |
| Organisation | 65 fiches-outils, 8 dossiers |
| ISBN | 9782100584819 |
Le programme présenté par l’éditeur couvre les phénomènes magnétiques, les convertisseurs, les moteurs à courant continu et alternatif, les asservissements ainsi que la commande des machines synchrones et asynchrones. Il comprend également leur utilisation industrielle et des annexes mathématiques. Dunod
Les explications qui suivent éclairent ces thèmes. Elles ne constituent pas une reproduction des fiches du livre.
Qu’est-ce que la commande électronique des machines ?
Skip to PDF contentLa commande électronique des machines regroupe les techniques qui agissent sur l’alimentation d’un moteur pour maîtriser son comportement. Selon l’application, la grandeur contrôlée peut être le courant, le couple, la vitesse ou la position. Un convertisseur fournit l’énergie adaptée, tandis qu’un système de commande détermine les actions nécessaires.
Cette distinction entre énergie et information est fondamentale.
La partie puissance alimente le moteur. La partie commande traite les consignes, les mesures et les limites de fonctionnement. Les deux travaillent ensemble, mais elles ne remplissent pas le même rôle.
Par exemple, une consigne de vitesse indique le résultat souhaité. Elle ne fournit pas directement l’énergie mécanique : le convertisseur et le moteur réalisent cette transformation.
Comprendre la chaîne d’entraînement électrique
Un entraînement électrique associe plusieurs éléments :
- une source d’alimentation ;
- un convertisseur de puissance ;
- une machine électrique ;
- une charge mécanique ;
- une commande et, selon le système, des capteurs de retour.
Chaque élément influence le fonctionnement global. Un moteur correctement dimensionné peut donner de mauvais résultats si le convertisseur ne supporte pas les surcharges nécessaires ou si la transmission mécanique présente un défaut.
La charge mérite donc autant d’attention que le moteur. Son inertie, ses frottements et son couple résistant déterminent une partie des efforts à fournir.
Une accélération rapide demande notamment un couple supplémentaire pour mettre les masses en mouvement. Maintenir une vitesse constante et atteindre cette vitesse en quelques fractions de seconde sont deux exigences différentes.
Les convertisseurs dans la commande électronique des machines
L’électronique de puissance adapte la forme de l’énergie électrique aux besoins de la machine.
| Convertisseur | Transformation principale | Exemple d’utilisation |
|---|---|---|
| Redresseur | Alternatif vers continu | Alimentation d’un bus continu |
| Hacheur | Continu vers continu commandé | Réglage de l’alimentation d’un moteur à courant continu |
| Onduleur | Continu vers alternatif | Alimentation à fréquence variable d’un moteur alternatif |
| Gradateur | Modification de la valeur efficace d’une tension alternative | Certaines applications de commande en alternatif |
Ces fonctions peuvent être réunies dans un même équipement. De nombreux variateurs pour moteurs alternatifs associent ainsi un redressement, un circuit intermédiaire continu et un onduleur.
ABB explique qu’un variateur agit notamment sur la fréquence et la tension fournies au moteur afin d’adapter son fonctionnement à l’application. ABB
À quoi sert la modulation de largeur d’impulsion ?
La modulation de largeur d’impulsion, souvent appelée MLI ou PWM, commande la durée des commutations des interrupteurs électroniques.
Elle permet de construire une alimentation dont les caractéristiques utiles répondent à la consigne. La tension instantanée reste découpée : il ne faut pas la confondre avec une sinusoïde parfaite.
Cette réalité explique pourquoi le choix du moteur, des câbles et des conditions d’installation doit tenir compte du variateur utilisé.
Les différentes machines électriques
La machine à courant continu
La machine à courant continu constitue un support pédagogique utile pour comprendre les relations entre courant, couple et vitesse.
Dans un modèle simplifié à flux constant, le couple électromagnétique est proportionnel au courant d’induit. La vitesse dépend notamment de la tension appliquée, de la force contre-électromotrice et des chutes de tension internes.
Cette séparation aide à comprendre pourquoi une commande peut comporter une boucle rapide de courant et une boucle de vitesse plus lente.
La machine asynchrone
Dans une machine asynchrone, le rotor tourne à une vitesse différente de celle du champ tournant. En fonctionnement moteur habituel, il tourne légèrement moins vite : cet écart est associé au glissement.
La fréquence d’alimentation influence la vitesse du champ. Toutefois, la vitesse mécanique réelle dépend aussi de la charge et du mode de commande.
Il est donc incorrect de supposer qu’une fréquence donnée garantit exactement la même vitesse de rotation dans toutes les conditions.
La machine synchrone
Dans une machine synchrone, le rotor suit le champ tournant en régime synchronisé. Selon sa construction, son fonctionnement peut faire intervenir des aimants permanents, une excitation électrique ou la réluctance.
La stratégie de commande doit être adaptée à la technologie du moteur. Un variateur et un moteur ne sont pas compatibles uniquement parce que leurs puissances nominales sont proches.
Vitesse de synchronisme : un calcul essentiel
La vitesse de synchronisme est donnée par :
nₛ = 60 × f / p
Avec :
- nₛ : vitesse de synchronisme en tours par minute ;
- f : fréquence électrique en hertz ;
- p : nombre de paires de pôles.
Pour une machine à 4 pôles, soit 2 paires de pôles, alimentée à 50 Hz :
nₛ = 60 × 50 / 2 = 1 500 tr/min
À 25 Hz, la vitesse de synchronisme devient :
nₛ = 60 × 25 / 2 = 750 tr/min
Ces résultats décrivent le champ tournant. Pour une machine asynchrone en fonctionnement moteur, la vitesse du rotor est inférieure à cette valeur en raison du glissement.
Cette distinction est essentielle lorsqu’on compare un calcul théorique à une mesure sur une installation.
Commande électronique des machines : boucle ouverte et boucle fermée
La commande en boucle ouverte
En boucle ouverte, la commande applique une action sans corriger directement l’écart à partir d’une mesure de la grandeur commandée.
Une consigne peut, par exemple, fixer une fréquence d’alimentation. La vitesse obtenue dépend alors du comportement de la machine et de sa charge.
Cette solution peut convenir lorsque les exigences de précision et de rejet des perturbations restent limitées.
L’asservissement en boucle fermée
En boucle fermée, le système compare une consigne à une mesure ou à une estimation. Le correcteur utilise l’écart pour ajuster la commande.
Sur un convoyeur, une augmentation de charge peut entraîner une baisse de vitesse. Une régulation adaptée agit pour réduire cette différence, dans les limites de courant et de couple disponibles.
Une boucle fermée ne garantit cependant pas automatiquement un bon résultat. Des réglages inadaptés peuvent provoquer des oscillations, un dépassement ou une réponse trop lente.
Les boucles de courant, de vitesse et de position
Certains entraînements utilisent plusieurs boucles imbriquées :
- la boucle de courant agit sur une grandeur liée au couple ;
- la boucle de vitesse commande l’évolution du mouvement ;
- la boucle de position pilote le déplacement vers une cible.
Comprendre cette organisation aide à localiser l’origine d’un comportement incorrect. Un problème de positionnement peut provenir de la mesure, du réglage ou de la mécanique, sans que le moteur soit défectueux.
Commande scalaire et commande vectorielle
La commande scalaire, souvent associée à une loi tension/fréquence, agit sur des grandeurs globales. Elle constitue une solution possible pour certaines applications qui ne demandent pas une dynamique élevée.
La commande vectorielle s’appuie sur une représentation plus détaillée de la machine pour agir sur les composantes liées au flux et au couple.
Le choix dépend de l’application : démarrage en charge, fonctionnement à faible vitesse, variations rapides de couple ou précision recherchée.
Il faut aussi distinguer commande vectorielle et présence d’un capteur mécanique. Certaines stratégies utilisent un codeur ; d’autres reposent sur une estimation des grandeurs internes.
Comment choisir un moteur et son variateur ?
La puissance nominale est un point de départ, mais elle ne suffit pas.
Il faut examiner le couple demandé, la plage de vitesse, les accélérations, la durée des surcharges et les conditions thermiques.
| Critère | Question à poser |
|---|---|
| Couple | Quel effort faut-il au démarrage et en fonctionnement ? |
| Vitesse | Quelle plage doit être couverte ? |
| Dynamique | À quelle vitesse faut-il accélérer ou freiner ? |
| Précision | Faut-il maîtriser la vitesse ou la position ? |
| Refroidissement | Le moteur peut-il fonctionner durablement à faible vitesse ? |
| Freinage | Comment gérer l’énergie pendant les décélérations ? |
Un moteur autoventilé peut notamment moins bien se refroidir à faible vitesse. Une application exigeant un couple élevé dans cette zone demande donc une vérification thermique spécifique.
Le choix doit porter sur l’ensemble moteur, variateur et charge, en tenant compte des indications des fabricants.
L’intérêt de la simulation
La simulation permet d’étudier une réponse avant les essais sur une machine réelle : démarrage, variation de charge, changement de consigne ou limitation du courant.
La présentation de Dunod mentionne des exemples utilisant PSIM, VisSIM et LabVIEW. Dunod
Pour exploiter une simulation, il faut connaître les hypothèses du modèle. Une représentation qui néglige les frottements, les saturations ou les limites du convertisseur peut donner une réponse trop favorable.
La comparaison entre simulation et mesures sert alors à améliorer le modèle et à comprendre les écarts.
Les erreurs fréquentes à éviter
Confondre couple et puissance conduit facilement à un mauvais dimensionnement. Un mécanisme peut exiger un couple important à faible vitesse, même si sa puissance mécanique reste modérée.
Une autre erreur consiste à régler les correcteurs avant de vérifier les paramètres du moteur, les capteurs et la transmission. Un défaut mécanique ne disparaît pas avec une augmentation du gain.
Enfin, une consigne d’arrêt ne remplace pas une procédure de mise en sécurité. Toute intervention sur la puissance doit suivre les instructions du fabricant et les procédures adaptées à l’installation.
Questions fréquentes
À qui s’adresse ce livre ?
Son thème concerne les techniciens, étudiants et professionnels qui étudient les entraînements électriques. Des bases en électrotechnique et en mathématiques facilitent la compréhension des modèles et des asservissements.
Quelle différence entre variateur et moteur ?
Le moteur transforme l’énergie électrique en énergie mécanique. Le variateur adapte son alimentation et participe au contrôle de son fonctionnement.
Un variateur peut-il commander tous les moteurs ?
Non. Il faut vérifier la technologie du moteur, ses caractéristiques électriques et les modes de commande pris en charge par le variateur.
Pourquoi utiliser un codeur ?
Un codeur fournit une information de position ou de mouvement. Selon l’application, cette information permet d’améliorer le contrôle de la vitesse ou du positionnement.
La variation de vitesse réduit-elle toujours la consommation ?
Non. Le résultat dépend de la charge, du procédé et du fonctionnement initial. Elle peut être intéressante lorsqu’elle permet d’adapter réellement la vitesse au besoin, notamment pour certaines pompes et ventilateurs. ABB
Le livre remplace-t-il la notice d’un variateur ?
Non. Il aide à comprendre les principes. Le câblage, les paramètres et les limites propres à un équipement doivent être vérifiés dans sa documentation.
La commande électronique des machines demande de relier les phénomènes électriques au mouvement mécanique. L’ouvrage de Michel Pinard offre un cadre pour étudier ces relations et mieux comprendre les choix qui déterminent le comportement d’un entraînement.
⬇ Télécharger le PDF